
第十一章节 BJROBOT PS3 手柄控制【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车架空平放在地板上。
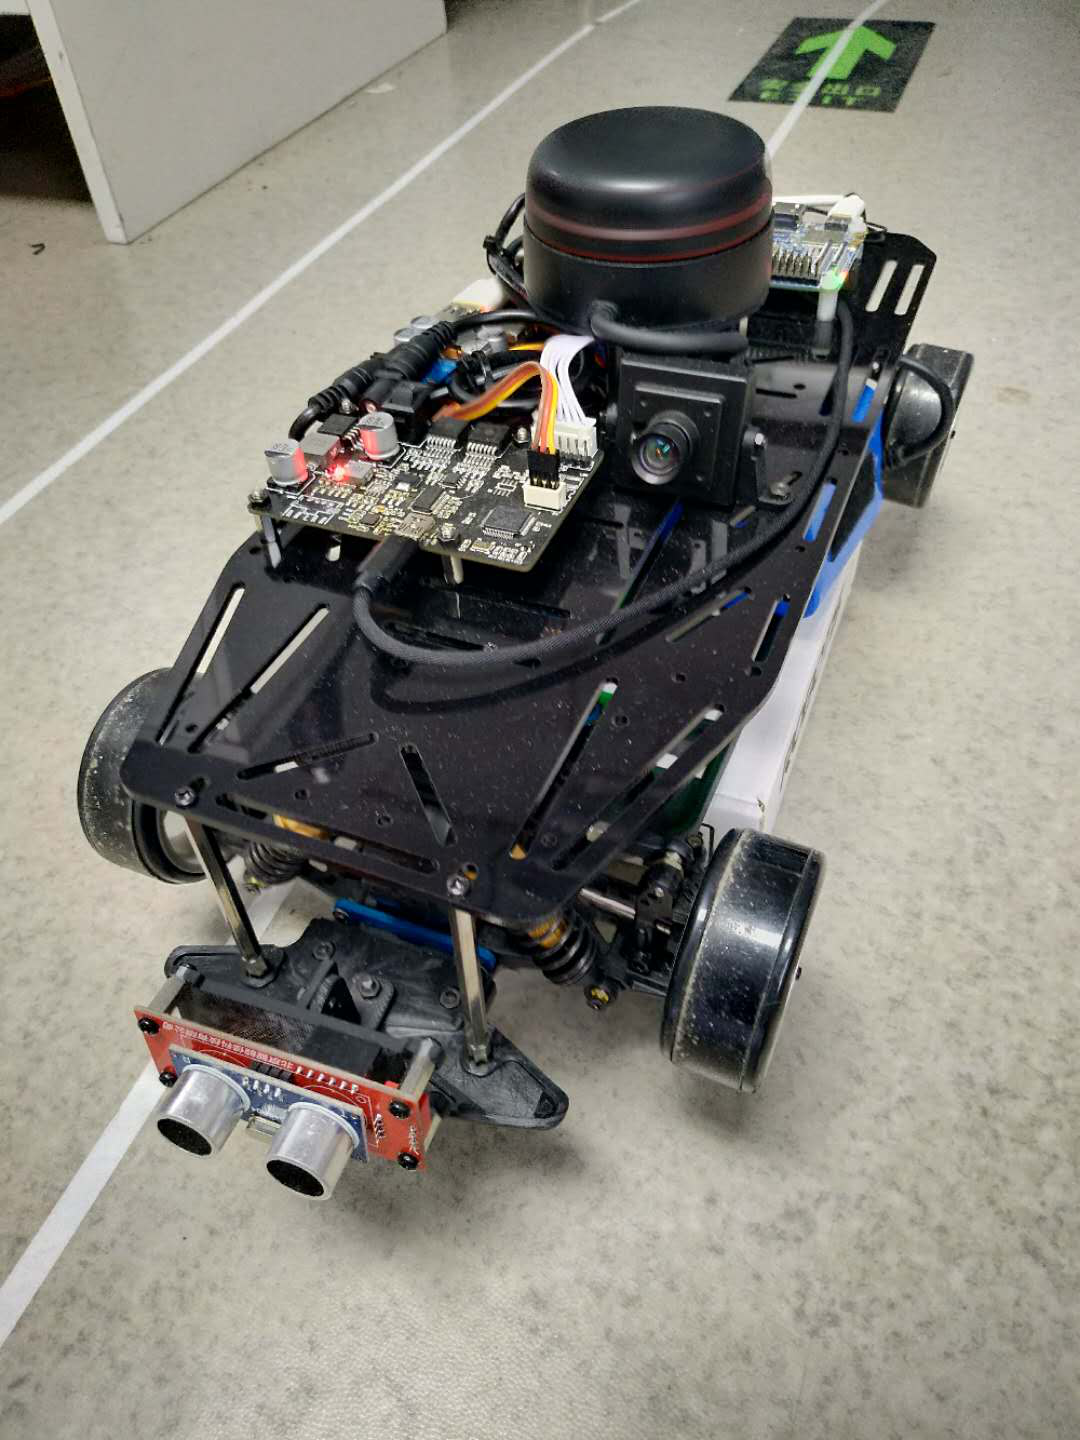
2.用 USB 线将 PS3 蓝牙手柄连接至小车主控端,初次连接手柄上的 4 个红色指示灯会同时闪烁;
3.按下手柄中间的圆形配对键,然后等待红灯闪烁至停止。
4.此时手柄只有一个红灯常亮,再次插拔 USB 线后,还是只有一个红灯常亮,说明已经匹配成功了。
5.把手柄放在地上,回到虚拟机端。
6.按下图的步骤,进行蓝牙匹配
7.用资料里的虚拟机,打开一个终端 ssh 过去主控端启动 roslaunch znjrobot bringup.launch。
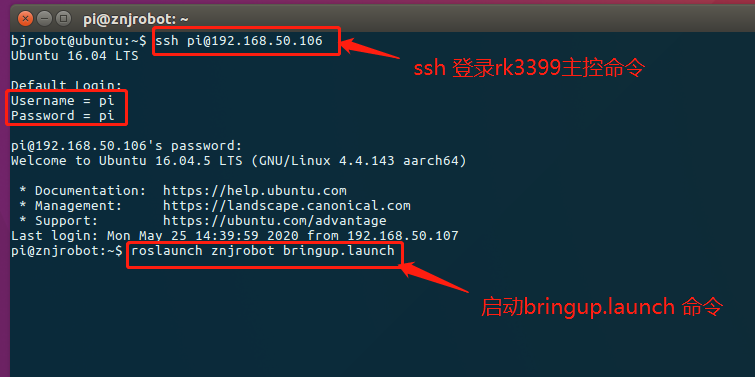
8.再打开一个终端,ssh 过去主控端启动 roslaunch znjrobot ps3.launch
9.此时按住下图所示手柄左上方的 2 号键,进入低速度模式,然后通过左边的摇杆控制小车前后左右移动,按住手柄左上方的 1 号键,可进入高速模式。
第十一章节 BJROBOT PS3 手柄控制【ROS全开源阿克曼转向智能网联无人驾驶车】的更多相关文章
- 第一章节 BJROBOT ROS 网络配置及移动控制【ROS全开源阿克曼转向智能网联无人驾驶车】
版权声明:该教程版权归北京智能佳科技有限公司所有,未经公司授权禁止引用.发布.转载等,否则将追究其法律责任. 使用前说明:本使用文档说明略微简明,请结合指导视频进行操作会更容易理解!! 第一章节 BJ ...
- 第十五章节 BJROBOT cartographer 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
建地图前说明:请确保你的小车已经校正好 IMU.角速度.线速度,虚拟机配置好 ROS 网络的前提进行,否则会造成构建地图无边界.虚拟机端无法正常收到小车主控端发布的话题数据等异常情况!! 1.把小车平 ...
- 第14章节 BJROBOT karto 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
建地图前说明:请确保你的小车已经校正好 IMU.角速度.线速度,虚拟机配置好 ROS 网络的前提进行,否则会造成构建地图无边界.虚拟机端无法正常收到小车主控端发布的话题数据等异常情况!! 1.把小车平 ...
- 第十九章节 BJROBOT 安卓手机 APP 导航【ROS全开源阿克曼转向智能网联无人驾驶车】
导航前说明:一定要确保你小车在构建好地图的基础上进行! 1.把小车平放在你想要构建地图区域的地板上,打开资料里的虚拟机,打开一个终端, ssh 过去主控端启动roslaunch znjrobot br ...
- 第十八章节 BJROBOT 安卓手机 APP 建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobotbringup.launch 2.在虚拟机端再打开一个终端,ssh 过去主控端启动ro ...
- 第九章节 BJROBOT 多点导航【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch. 2.再打开一个终端,ssh 过去主控端启动 rosl ...
- 第八章节 BJROBOT hector 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch. 2.在虚拟机端打开一个终端,ssh 过去主控端启动r ...
- 第七章节 BJROBOT 选择区域自主构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch 2.在虚拟机端再打开一个终端,ssh 过去主控端启动r ...
- 第四章节 BJROBOT 线速度校正 【ROS全开源阿克曼转向智能网联无人驾驶车】
BJROBOT 线速度校正 1.把小车平放在地板上,用卷尺作为测量刻度,选取车头或者车尾处作为小车的起点, 打开资料里的虚拟机,打开一个终端 ssh 过去主控端启动 roslaunch znjro ...
随机推荐
- Python音视频剪辑库MoviePy1.0.3中文教程导览及可执行工具下载
☞ ░ 前往老猿Python博文目录 ░ 一.简介 MoviePy是一个用于视频编辑的Python模块,可用于进行视频的基本操作(如剪切.拼接.标题插入).视频合成(也称非线性编辑).视频处理或创建高 ...
- Python中sort、sorted的cmp参数废弃之后使用cmp_to_key实现类似功能
Python2.1以前的排序比较方法只提供一个cmp比较函数参数,没有__lt__等6个富比较方法, Python 2.1引入了富比较方法,Python3.4之后作废了cmp参数.相应地从Python ...
- 第8.32节 Python中重写__delattr__方法捕获属性删除
一. 引言 上节介绍了__delattr__方法在Python清除实例属性时被捕获执行,本节结合例子介绍重写__delattr__方法,并说明__delattr__方法执行的触发逻辑. 二. 重写__ ...
- 转:使用DOS命令chcp查看windows操作系统的默认编码以及编码和语言的对应关系
代码页是字符集编码的别名,也有人称"内码表".早期,代码页是IBM称呼电脑BIOS本身支持的字符集编码的名称.当时通用的操作系统都是命令行界面系统,这些操作系统直接使用BIOS供应 ...
- 第15.25节 PyQt(Python+Qt)入门学习:Model/View开发实战--使用QTableView展示Excel文件内容
老猿Python博文目录 专栏:使用PyQt开发图形界面Python应用 老猿Python博客地址 一.概述 在前面的订阅专栏<第十九章.Model/View开发:QTableView的功能及属 ...
- Microsoft工具之Disk2vhd
Official documents:https://docs.microsoft.com/zh-cn/sysinternals/downloads/disk2vhd 1.Introduction D ...
- RSA简单实践
RSA公钥文件解密密文的原理分析 前言 最近在学习 RSA 加解密过程中遇到一个这样的难题:假设已知 publickey 公钥文件和加密后的密文 flag ,如何对其密文进行解密,转换成明文~~ 分析 ...
- Leetcode学习笔记(2)
题目1 ID面试题 01.04 给定一个字符串,编写一个函数判定其是否为某个回文串的排列之一. 回文串是指正反两个方向都一样的单词或短语.排列是指字母的重新排列. 回文串不一定是字典当中的单词. 示例 ...
- 敏捷开发(Scrum)与敏捷测试
1.敏捷测试流程和传统测试流程 软件测试是贯穿整个软件开发生命周期.对软件产品(包括阶段性产品)进行验证和确认的活动过程,也是对软件产品质量持续的评估过程,其目的是尽快尽早地发现在软件产品(包括阶段性 ...
- ios移动端 clipboard点击复制失效
在使用clipboard.min.js插件库实现复制,android下没有问题,ios下无效! 原因:ios默认非点击标签没有点击效果 解决方法:需要给非点击标签加事件,比如在span,div或者p标 ...