
第四章节 BJROBOT 线速度校正 【ROS全开源阿克曼转向智能网联无人驾驶车】
BJROBOT 线速度校正
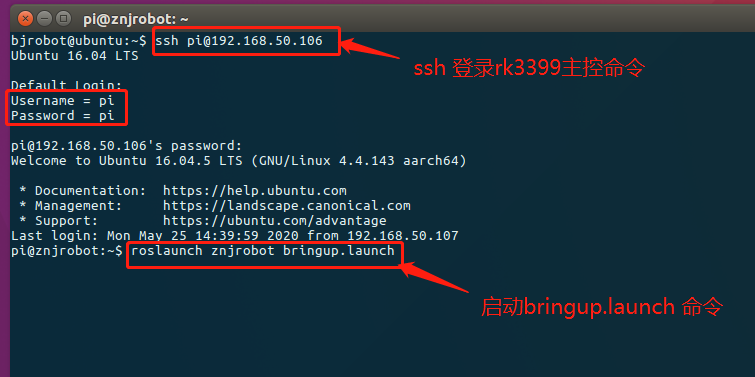
1.把小车平放在地板上,用卷尺作为测量刻度,选取车头或者车尾处作为小车的起点, 打开资料里的虚拟机,打开一个终端 ssh 过去主控端启动
roslaunch znjrobot bringup.launch。
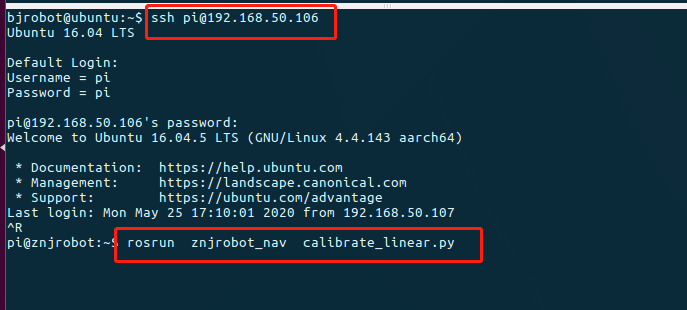
2.在虚拟机端打开一个终端,ssh 过去小车主控端,启动校正线速度命令rosrunznjrobot_nav calibrate_linear.py
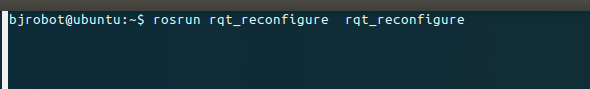
3.在虚拟机端再打开一个终端,直接启动 rosrunrqt_reconfigure rqt_reconfigure
4点击 start_test,进行第一次的走一米测试,测量小车走的距离。
假如小车走了 1.1 米,那么线速度的比例系数 linear_scale = 1.1/1=1.1 假如小车走了 0.9 米,那么线速度的比例系数 linear_scale = 0.9/1= 0.9
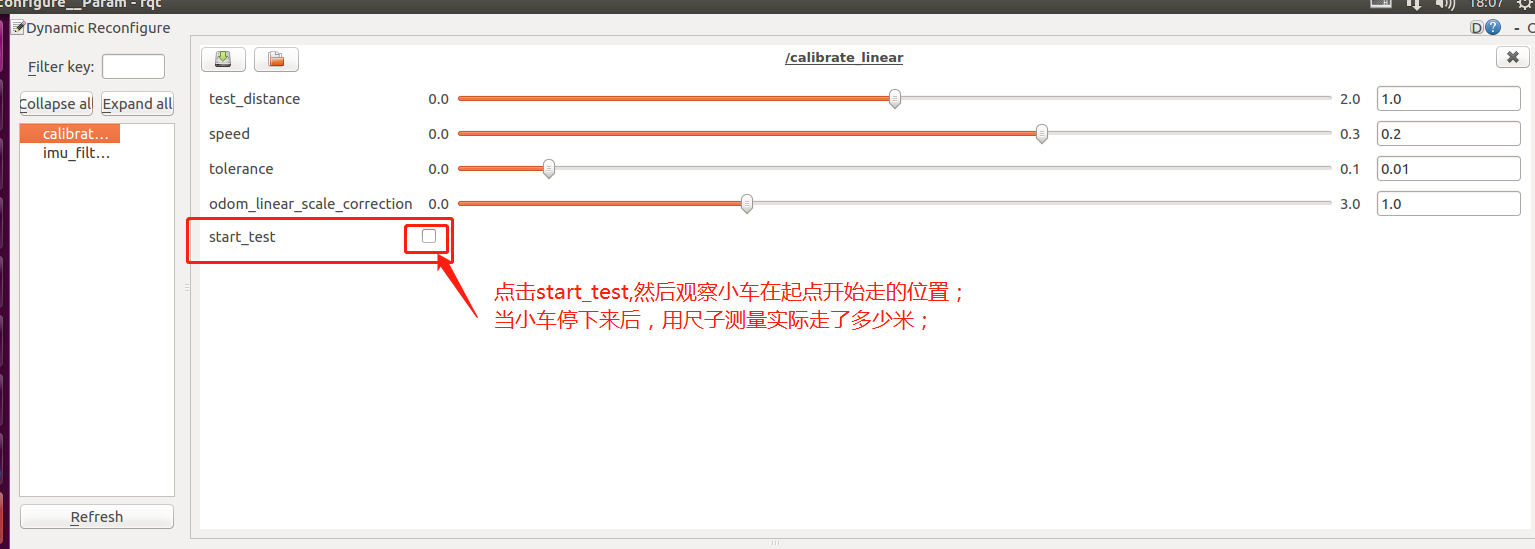
5.然后车放回原来起点位置,把比例系数修改到下图所示位置,再点击 start_test,当小车停下来的时候,再次测量小车是否走了一米,如果接近或者差不多 1 米,那么这个比例系数就是正确的。误差再 1 厘米以内可以接
受。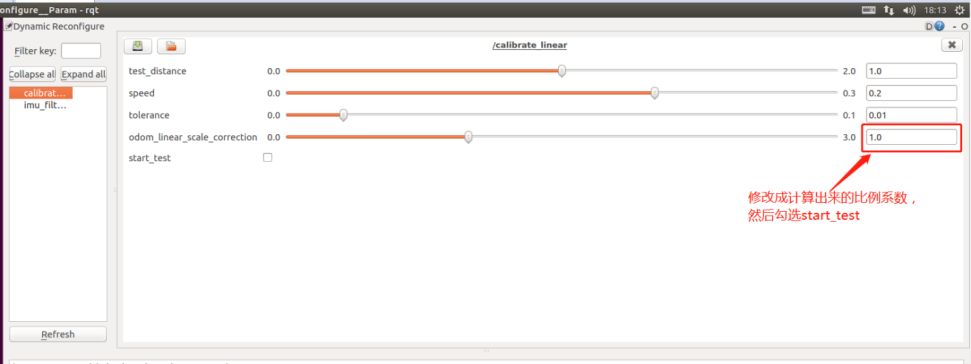
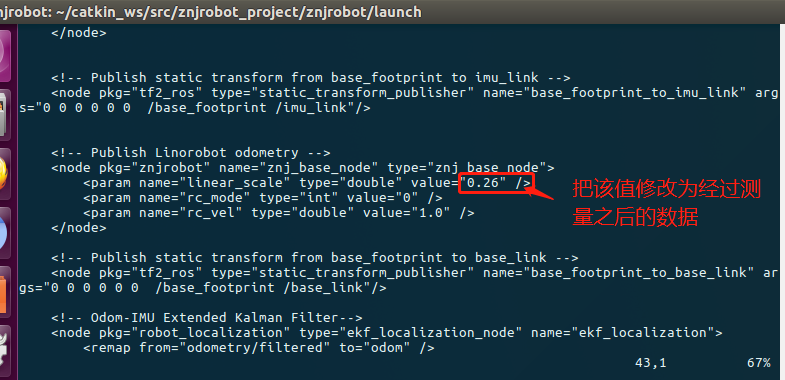
6.在主控端的bringup.launch 文件中把linear_scale 修改成实际计算好的线速度比例系数。
更多精彩视频演示和教程请点击:https://space.bilibili.com/521688736

第四章节 BJROBOT 线速度校正 【ROS全开源阿克曼转向智能网联无人驾驶车】的更多相关文章
- 第一章节 BJROBOT ROS 网络配置及移动控制【ROS全开源阿克曼转向智能网联无人驾驶车】
版权声明:该教程版权归北京智能佳科技有限公司所有,未经公司授权禁止引用.发布.转载等,否则将追究其法律责任. 使用前说明:本使用文档说明略微简明,请结合指导视频进行操作会更容易理解!! 第一章节 BJ ...
- 第三章节 BJROBOT 角速度校正 【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch . 2.再打开一个终端 ssh 过去主控端,启动校 ...
- 第二章节 BJROBOT IMU 自动校正 【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch . 2.再打开一个终端,ssh 过去主控端,在 ~/c ...
- 第十五章节 BJROBOT cartographer 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
建地图前说明:请确保你的小车已经校正好 IMU.角速度.线速度,虚拟机配置好 ROS 网络的前提进行,否则会造成构建地图无边界.虚拟机端无法正常收到小车主控端发布的话题数据等异常情况!! 1.把小车平 ...
- 第14章节 BJROBOT karto 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
建地图前说明:请确保你的小车已经校正好 IMU.角速度.线速度,虚拟机配置好 ROS 网络的前提进行,否则会造成构建地图无边界.虚拟机端无法正常收到小车主控端发布的话题数据等异常情况!! 1.把小车平 ...
- 第十九章节 BJROBOT 安卓手机 APP 导航【ROS全开源阿克曼转向智能网联无人驾驶车】
导航前说明:一定要确保你小车在构建好地图的基础上进行! 1.把小车平放在你想要构建地图区域的地板上,打开资料里的虚拟机,打开一个终端, ssh 过去主控端启动roslaunch znjrobot br ...
- 第八章节 BJROBOT hector 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch. 2.在虚拟机端打开一个终端,ssh 过去主控端启动r ...
- 第十八章节 BJROBOT 安卓手机 APP 建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobotbringup.launch 2.在虚拟机端再打开一个终端,ssh 过去主控端启动ro ...
- 第十章节 BJROBOT PID 动态调节【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车架空,平放在地板上,注意四个轮子一定要悬空.用资料里的虚拟机,打开一个终端 ssh 过去主控端启动 roslaunch znjrobot bringup.launch. 2.在虚拟机端再 ...
随机推荐
- 第11.6节 Python正则表达式的字符串开头匹配模式及元字符“^”(插入符、脱字符)功能介绍
符号"^"为插入符,也称为脱字符,在Python中脱字符表示匹配字符串的开头,即字符串的开头满足匹配模式的要求.这个功能有点类似搜索函数match,只是这是通过搜索模式来指定,而m ...
- 第11.24节 Python 中re模块的其他函数
一. re.compile函数 正则表达式编译函数,在后面章节专门介绍. 二. re.escape(pattern) re.escape是一个工具函数,用于对字符串pattern中所有可能被视为正则表 ...
- PyQt学习随笔:Qt事件类QEvent详解
QEvent类是PyQt5.QtCore中定义的事件处理的基类,事件对象包含了事件对应的参数. <Python & PyQt学习随笔:PyQt主程序的基本框架>介绍了PyQt程序通 ...
- PyQt(Python+Qt)学习随笔:formLayout的layoutFieldGrowthPolicy属性
Qt Designer的表单布局(formLayout)中,layoutFieldGrowthPolicy用于控制表单布局中输入部件大小的增长方式.如图: 该字段实际与QFormLayout类的Fie ...
- COMMENT SQL二次注入
这题目太顶了进去随便发个贴,出现登录已经提示用户名和密码了,弱密码登录(得自己去爆破)zhangwei666即可 没啥思路,扫下目录试试,kali的dirb扫到.git泄露githacker得到源码看 ...
- tcp socket学习
更新一波学的socket编程,socket还是比较重要的,探测端口,连接服务底层都是socket编程.tcp有server 和 client.client和udp发送差不多. server端是建立了两 ...
- flask中的return、过滤器详解
之前吧一直学习flask的时候,一直不明白response是怎么产生,今天是明白了.retrun 哎呀,这个地方看着挺小心的东西, 蕴含的能量可不小啊.今天我详细总结总结. 先来写jinjia2语法 ...
- 冰点文库下载器 v3.2.12(0314) 去广告单文件
冰点文库,免积分免登陆文档下载神器!付费文档免费下载工具.百度文库免费下载工具. 冰点文库下载器,免费下载文档工具,无需积分也无需登陆就能自由下载百度文库.豆丁网.丁香网.电器网.MBA ...
- Pytorch训练时显存分配过程探究
对于显存不充足的炼丹研究者来说,弄清楚Pytorch显存的分配机制是很有必要的.下面直接通过实验来推出Pytorch显存的分配过程. 实验实验代码如下: import torch from torch ...
- scala&&spark学习参考文章
http://www.cnblogs.com/xing901022/p/5944297.html 牛逼