
第三章节 BJROBOT 角速度校正 【ROS全开源阿克曼转向智能网联无人驾驶车】

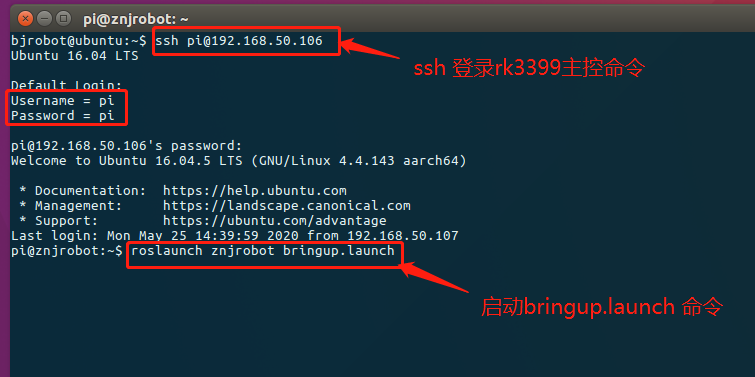
1、把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch 。
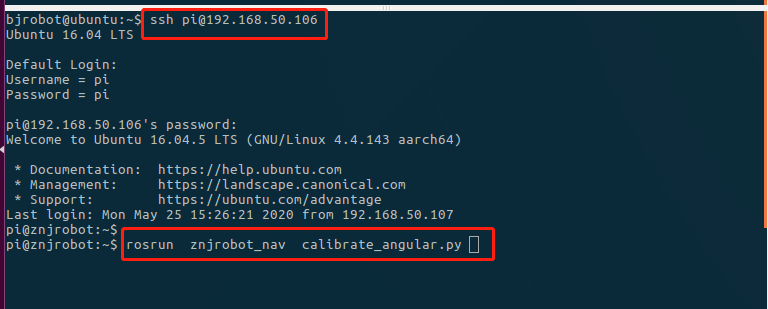
2、再打开一个终端 ssh 过去主控端,启动校正角速度命令rosrun znjrobot_nav calibrate_angular.py
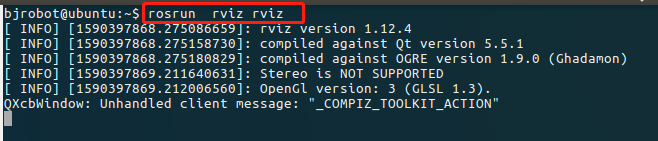
3、在虚拟机端打开一个终端,直接运行 rosrun rviz rviz
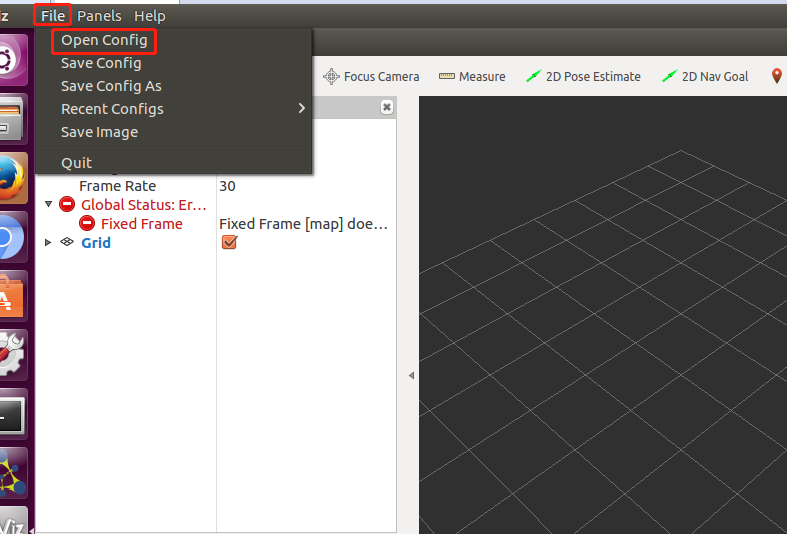
4、全屏化后点击 File,点击 Open Config:
5、找到路径下~/catkin_ws/src/znjrobot_project/znjrobot/rviz/ 的odometry.rviz 文件。点 Open

6、把 rviz 窗口调整到合适位置,调整方法:用鼠标滚轮点住灰色区域,可以拖动地图;鼠标滚轮上下滚动可以放大缩小地图;鼠标左键点住灰色区域可以翻转地图。

7、先记下手机指南针第一次的度数,比如:静止时第一次手机指南针度数50 度,如果原地旋转小车后(双手托起小车),小车转动后停下的度数超过 50,那么就是转够了一圈有多,如果小车转动后停下的度数小于 50,那么就是没有转够一圈。分以下两种情况:
情况 1:小车停下后度数假如是 60 度,那么小车实际上是转了 370 度。此时角速度比例系数 anguler_scale= 370/360 = 1.028
情况 2:小车停下后度数假如是 40 度,那么小车实际上是转了 350 度。此时角速度比例系数 anguler_scale= 350/360 = 0.972
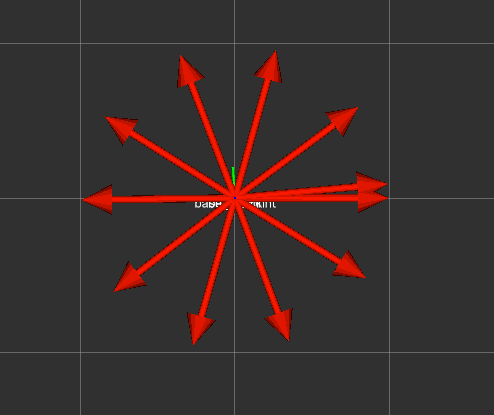
8、在主控端的 bringup.launch 文件中把 anguler_scale 修改成实际计算好的角速度比例系数。
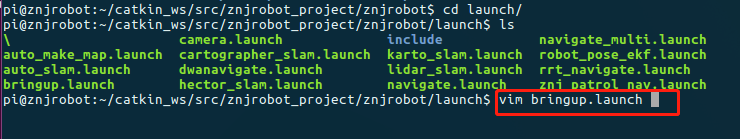

9、修改完成后,重新在主控端运行bringup.launch 、calibrate_angular.py文件,以及虚拟机端的rviz文件,然后第二次观察手机指南针上面的度数,记下度数,再次原地转动小车,小车实际转动多少度,然后跟第二次的度数做对比,差值小于 10 度以内的都是差不多可以的。
更多精彩视频演示和教程请点击:https://space.bilibili.com/521688736

第三章节 BJROBOT 角速度校正 【ROS全开源阿克曼转向智能网联无人驾驶车】的更多相关文章
- 第四章节 BJROBOT 线速度校正 【ROS全开源阿克曼转向智能网联无人驾驶车】
BJROBOT 线速度校正 1.把小车平放在地板上,用卷尺作为测量刻度,选取车头或者车尾处作为小车的起点, 打开资料里的虚拟机,打开一个终端 ssh 过去主控端启动 roslaunch znjro ...
- 第一章节 BJROBOT ROS 网络配置及移动控制【ROS全开源阿克曼转向智能网联无人驾驶车】
版权声明:该教程版权归北京智能佳科技有限公司所有,未经公司授权禁止引用.发布.转载等,否则将追究其法律责任. 使用前说明:本使用文档说明略微简明,请结合指导视频进行操作会更容易理解!! 第一章节 BJ ...
- 第二章节 BJROBOT IMU 自动校正 【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch . 2.再打开一个终端,ssh 过去主控端,在 ~/c ...
- 第十五章节 BJROBOT cartographer 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
建地图前说明:请确保你的小车已经校正好 IMU.角速度.线速度,虚拟机配置好 ROS 网络的前提进行,否则会造成构建地图无边界.虚拟机端无法正常收到小车主控端发布的话题数据等异常情况!! 1.把小车平 ...
- 第14章节 BJROBOT karto 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
建地图前说明:请确保你的小车已经校正好 IMU.角速度.线速度,虚拟机配置好 ROS 网络的前提进行,否则会造成构建地图无边界.虚拟机端无法正常收到小车主控端发布的话题数据等异常情况!! 1.把小车平 ...
- 第十九章节 BJROBOT 安卓手机 APP 导航【ROS全开源阿克曼转向智能网联无人驾驶车】
导航前说明:一定要确保你小车在构建好地图的基础上进行! 1.把小车平放在你想要构建地图区域的地板上,打开资料里的虚拟机,打开一个终端, ssh 过去主控端启动roslaunch znjrobot br ...
- 第八章节 BJROBOT hector 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch. 2.在虚拟机端打开一个终端,ssh 过去主控端启动r ...
- 第十八章节 BJROBOT 安卓手机 APP 建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobotbringup.launch 2.在虚拟机端再打开一个终端,ssh 过去主控端启动ro ...
- 第十章节 BJROBOT PID 动态调节【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车架空,平放在地板上,注意四个轮子一定要悬空.用资料里的虚拟机,打开一个终端 ssh 过去主控端启动 roslaunch znjrobot bringup.launch. 2.在虚拟机端再 ...
随机推荐
- PyQt(Python+Qt)学习随笔:containers容器类部件QMdiArea多文档界面的QMdiSubWindow子窗口相关属性和操作方法
专栏:Python基础教程目录 专栏:使用PyQt开发图形界面Python应用 专栏:PyQt入门学习 老猿Python博文目录 1.增加子窗口 QMdiArea中的子窗口类型是QMdiSubWind ...
- 第9.13节 Python文件操作总结
本章老猿重点介绍了Python io模块的文件操作相关功能,包括文件打开.读.写.文件定位.文件关闭,并介绍了二进制文件和文本文件处理的差异,以及相关文件编码的一些知识,最后简单提及了Python中与 ...
- PyQt(Python+Qt)学习随笔:Qt Designer中Action的信号
Action与菜单和工具栏挂接后,只是实现了相关的关联关系,但并不能执行响应操作,真正的响应操作是通过Action的信号与对应槽函数连接实现的. Action提供了4种信号: changed()信号: ...
- Mybatis学习04
title: Mybatis学习04 date: 2020-01-20 21:48:00 tags:Mybatis学习的第四篇笔记 这次的笔记主要是mybatis中的注解 <!--more--& ...
- 记一次MacPro风扇一直转的问题排查
1.查看CPU占用最高的进程 借助活动监视器,查看CPU占用最高的进程,可以观察到是Chrome浏览器 2.打开Chrome的任务管理器 2.1.查看CPU占用最高的chrome进程 3.分析和结束进 ...
- 巨经典论文!推荐系统经典模型Wide & Deep
今天我们剖析的也是推荐领域的经典论文,叫做Wide & Deep Learning for Recommender Systems.它发表于2016年,作者是Google App Store的 ...
- WordCount个人项目
1.GitHub地址:https://github.com/lyh27/WordCount 2.题目描述 Word Count1. 实现一个简单而完整的软件工具(源程序特征统计程序).2. 进行单元测 ...
- CIBN手机电视8.3.2永久VIP
一款互联网电视的手机客户端.可以观看最新的电影和电视剧,还会为你推荐人气热门电影,让你不会错过每一部精彩的大片,以去除app内的所有可见广告,解锁VIP特权,无需登录直接使用! 下载地址:https: ...
- celery 原理和组件
Celery介绍 https://www.cnblogs.com/xiaonq/p/11166235.html#i1 1.1 celery应用举例 Celery 是一个 基于python开发的分布式异 ...
- Consul安装部署(Windows单机、Docker集群)
1. Consul简介 Consul 是一个支持多数据中心分布式高可用的服务发现和配置共享的服务软件,由 HashiCorp 公司用 Go 语言开发,基于 Mozilla Public Licen ...