
第5章节 BJROBOT SLAM 构建地图
第五章节 BJROBOT SLAM 构建地图
建地图前说明:请确保你的小车已经校正好 IMU、角速度、线速度,虚拟机配置好 ROS 网络的前提进行,否则会造成构建地图无边界、虚拟机端无法正常收到小车主控端发布的话题数据等异常情况!!
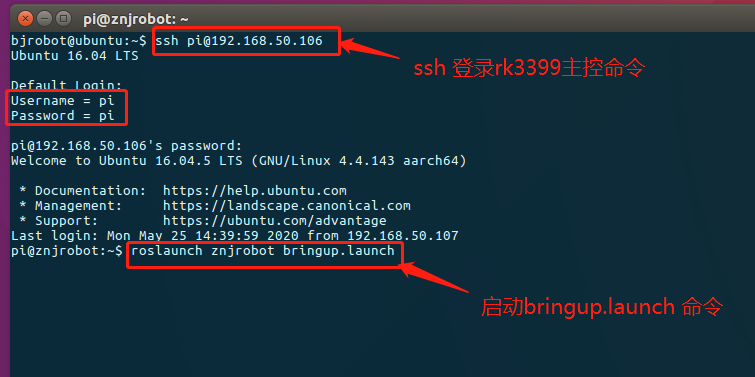
1.把小车平放在你想要构建地图的区域内地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动 roslaunch znjrobot bringup.launch。
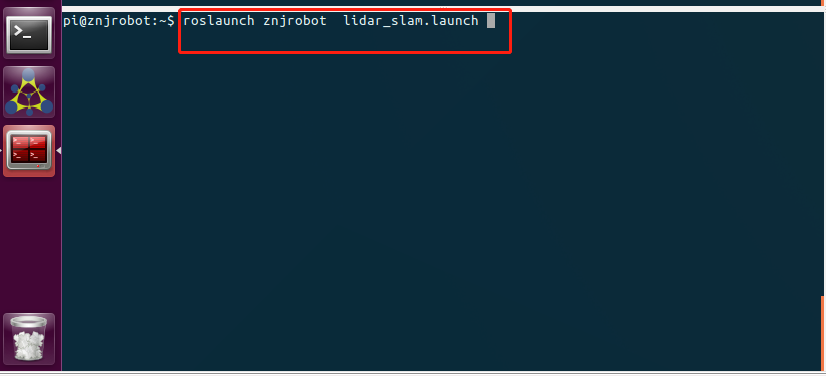
2.在虚拟机端打开一个终端,ssh 过去主控端启动roslaunch znjrobot lidar_slam.launch。
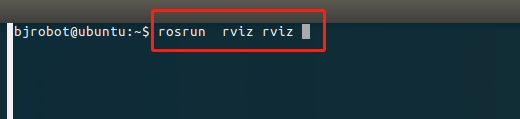
3.在虚拟机端打开一个终端,启动 rviz:rosrun rviz rviz
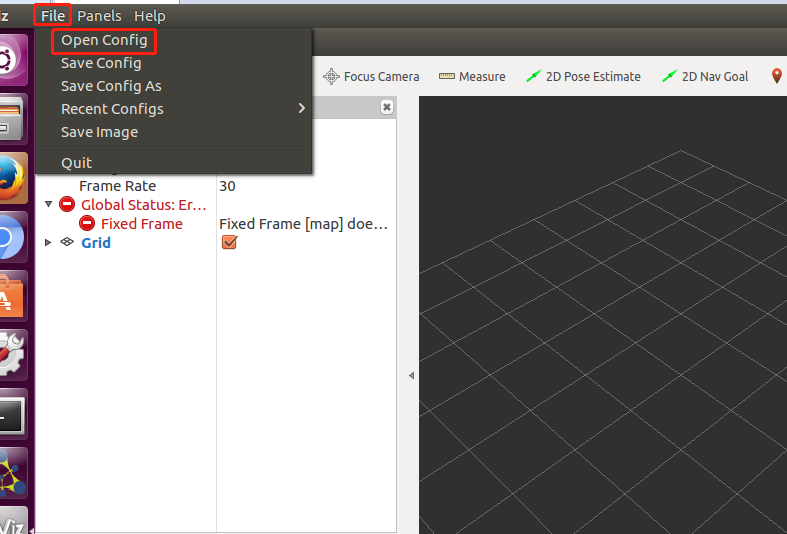
4.全屏化后点击 File,点击 Open Config,
5.找到路径下~/catkin_ws/src/znjrobot_project/znjrobot/rviz/slam.rviz,的slam.rviz 文件。点 Open

6.把 rviz 窗口调整到合适位置,调整方法:用鼠标滚轮点住灰色区域,可以拖动地图;鼠标滚轮上下滚动可以放大缩小地图;鼠标左键点住灰色区域可以翻转地图。
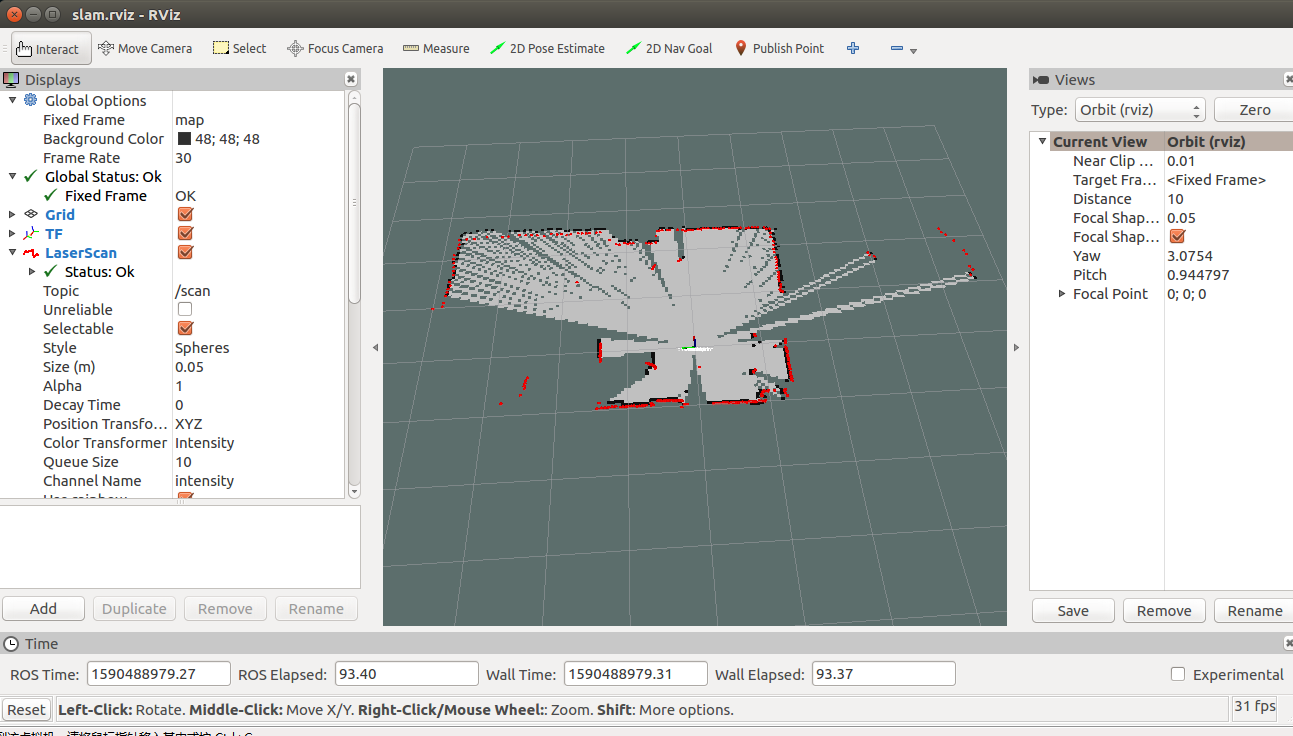
7.在虚拟机端,打开一个终端启动键盘控制,对小车进行移动控制,完成地图构建。
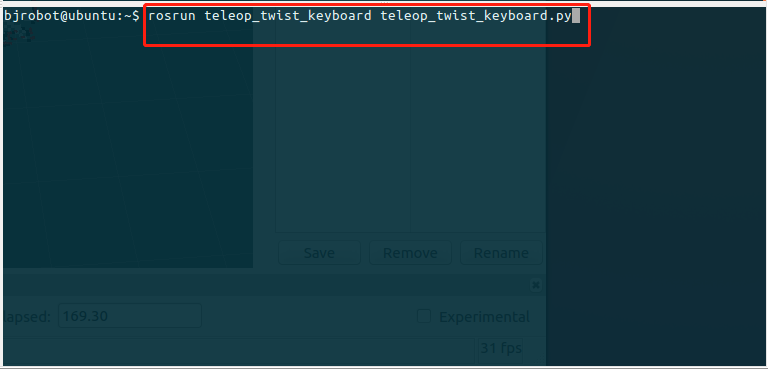
8.在虚拟机端,再打开一个终端,ssh 过去主控端,进入到
~/catkin_ws/src/znjrobot_project/znjrobot/maps 路径下,执行保存地图脚本。

执行完成后,即可查看到在目录下重新生成的house.pgm文件
第5章节 BJROBOT SLAM 构建地图的更多相关文章
- 第14章节 BJROBOT karto 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
建地图前说明:请确保你的小车已经校正好 IMU.角速度.线速度,虚拟机配置好 ROS 网络的前提进行,否则会造成构建地图无边界.虚拟机端无法正常收到小车主控端发布的话题数据等异常情况!! 1.把小车平 ...
- 第十五章节 BJROBOT cartographer 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
建地图前说明:请确保你的小车已经校正好 IMU.角速度.线速度,虚拟机配置好 ROS 网络的前提进行,否则会造成构建地图无边界.虚拟机端无法正常收到小车主控端发布的话题数据等异常情况!! 1.把小车平 ...
- 第一章节 BJROBOT ROS 网络配置及移动控制【ROS全开源阿克曼转向智能网联无人驾驶车】
版权声明:该教程版权归北京智能佳科技有限公司所有,未经公司授权禁止引用.发布.转载等,否则将追究其法律责任. 使用前说明:本使用文档说明略微简明,请结合指导视频进行操作会更容易理解!! 第一章节 BJ ...
- 第十九章节 BJROBOT 安卓手机 APP 导航【ROS全开源阿克曼转向智能网联无人驾驶车】
导航前说明:一定要确保你小车在构建好地图的基础上进行! 1.把小车平放在你想要构建地图区域的地板上,打开资料里的虚拟机,打开一个终端, ssh 过去主控端启动roslaunch znjrobot br ...
- 第六章节 BJROBOT 动态导航壁障
导航前说明:一定要确保你小车在构建好地图的基础上进行! 1.把小车平放在你想要构建地图区域的地板上,打开资料里的虚拟机,打开一个终端, ssh 过去主控端启动 roslaunch znjrobot b ...
- 第八章节 BJROBOT hector 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch. 2.在虚拟机端打开一个终端,ssh 过去主控端启动r ...
- 第七章节 BJROBOT 选择区域自主构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch 2.在虚拟机端再打开一个终端,ssh 过去主控端启动r ...
- 第十八章节 BJROBOT 安卓手机 APP 建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobotbringup.launch 2.在虚拟机端再打开一个终端,ssh 过去主控端启动ro ...
- 软件篇-03-基于ORB_SLAM2手写SLAM稠密地图构建实现
本文使用的方法不是从内部修改ORBSLAM2源码以获取稠密点云,而是先从ZED2 sdk获取以摄像头坐标系为描述的三维点云/作为点云地图的一个子集,然后融合IMU与ORB_SLAM2进行实时定位,通过 ...
随机推荐
- Python特殊序列\d能匹配哪些数字?
在缺省语言环境下,老猿对\d的匹配范围做了个测试,下面的数字包含半角数字.全角数字.中文数字,测试语句如下: >>> m=re.search(r'(\d*)(\D*)(\d*)',' ...
- PyQt(Python+Qt)学习随笔:实现toolButton与Action的关联
在Qt Designer中,如果创建的窗口为主窗口QMainWindow类型,可以通过<PyQt(Python+Qt)学习随笔:Qt Designer中怎么给toolBar添加按钮 >介绍 ...
- PyQt(Python+Qt)学习随笔:formLayout的layoutRowWrapPolicy属性
Qt Designer的表单布局(formLayout)中,layoutRowWrapPolicy用于控制表单布局中表单行的标签和输入部件之间是否换行.如图: 上图中蓝色标记圈起来的下拉列表数据是其可 ...
- john破解kali密码
实验环境:kali 实验工具:john 所用命令: 1.查看/etc目录下的shadow文档,此文档记录了所有用户的用户名及密码hash值 2.使用命令echo 用户名:密码 > shadow, ...
- k8s 节点 notReady问题解决流程
1.在k8smaster 服务器检查节点状态 kubectl describe nodes aaaa #没有报错,异常信息 2.在节点上检查kubelet服务状态 netstat -tlanp| ...
- Python 中的哈希表
Python 中的哈希表:对字典的理解 有没有想过,Python中的字典为什么这么高效稳定.原因是他是建立在hash表上.了解Python中的hash表有助于更好的理解Python,因为Pytho ...
- .NET Core +Angular 项目 部署到CentOS
前言: 最近公司需要开发项目能在Linux系统上运行,示例开发项目采用.Net Core + Angular开发:理论上完全支持跨平台. 但是实践才是检验真理的唯一标准:那么还是动手来验证实现下:过程 ...
- PHP 读取XML大文件格式并将其存入数据库中
<?php $xml = new XMLReader(); $xmlfile="./full_database.xml";#文件路径 $xml->open( ...
- html 01-认识Web和Web标准
01-认识Web和Web标准 #Web.网页.浏览器 #Web Web(World Wide Web)即全球广域网,也称为万维网. 我们常说的Web端就是网页端. #网页 网页是构成网站的基本元素.网 ...
- 处理fMRI数据的一些常用Matlab命令
背景 处理fMRI数据常常用到MATLAB,在此记录一些常用代码及功能. 1.读取原始DICOM数据 1-1 读入dicom图像并绘图: Image = dicomread('fMRI.dcm'); ...