
第十八章节 BJROBOT 安卓手机 APP 建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
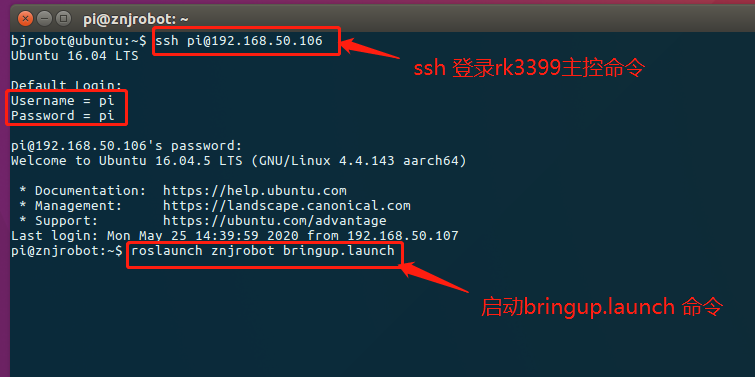
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobotbringup.launch
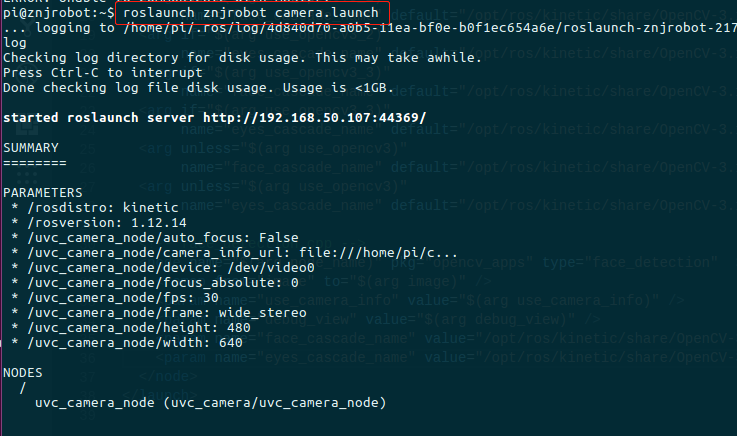
2.在虚拟机端再打开一个终端,ssh 过去主控端启动roslaunch znjrobot camera.launch
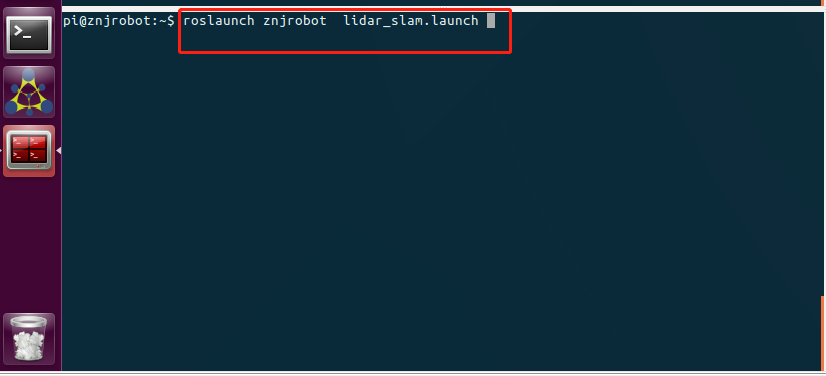
3.在虚拟机端再打开一个终端,ssh 过去主控端启动roslaunch znjrobot lidar_slam.launch
4.在虚拟机端打开一个终端,启动 rviz:rosrun rviz rviz。
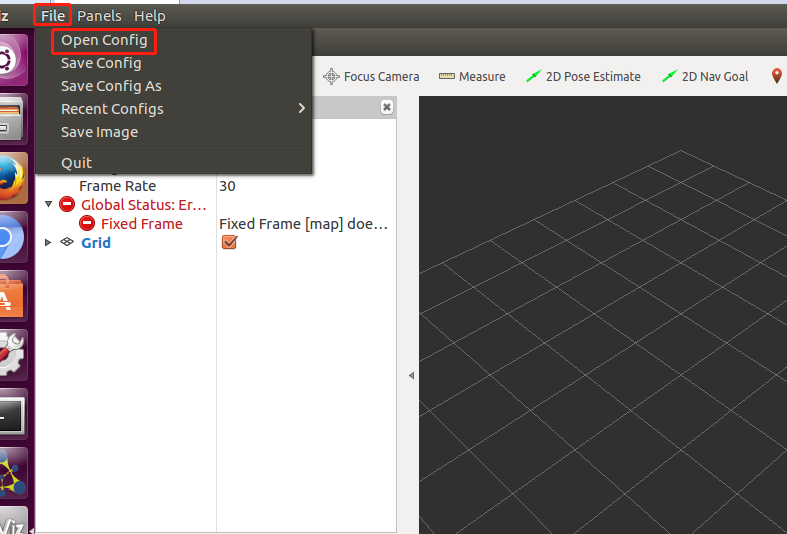
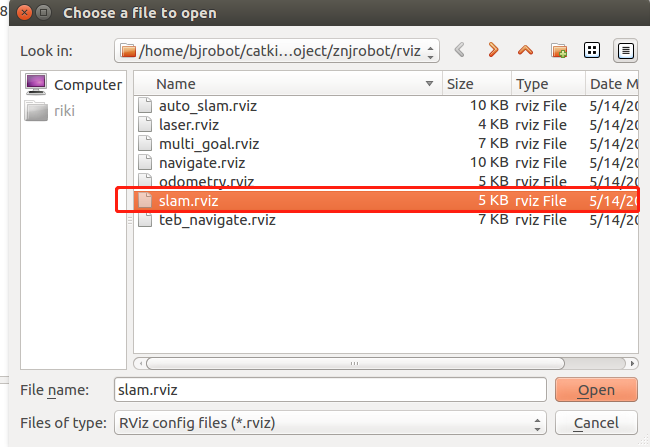
5.全屏化后点击 File,点击 Open Config,

6.找到~/catkin_ws/src/znjrobot_project/znjrobot/rviz/路径下,的 slam.rviz 文件。点击 Open
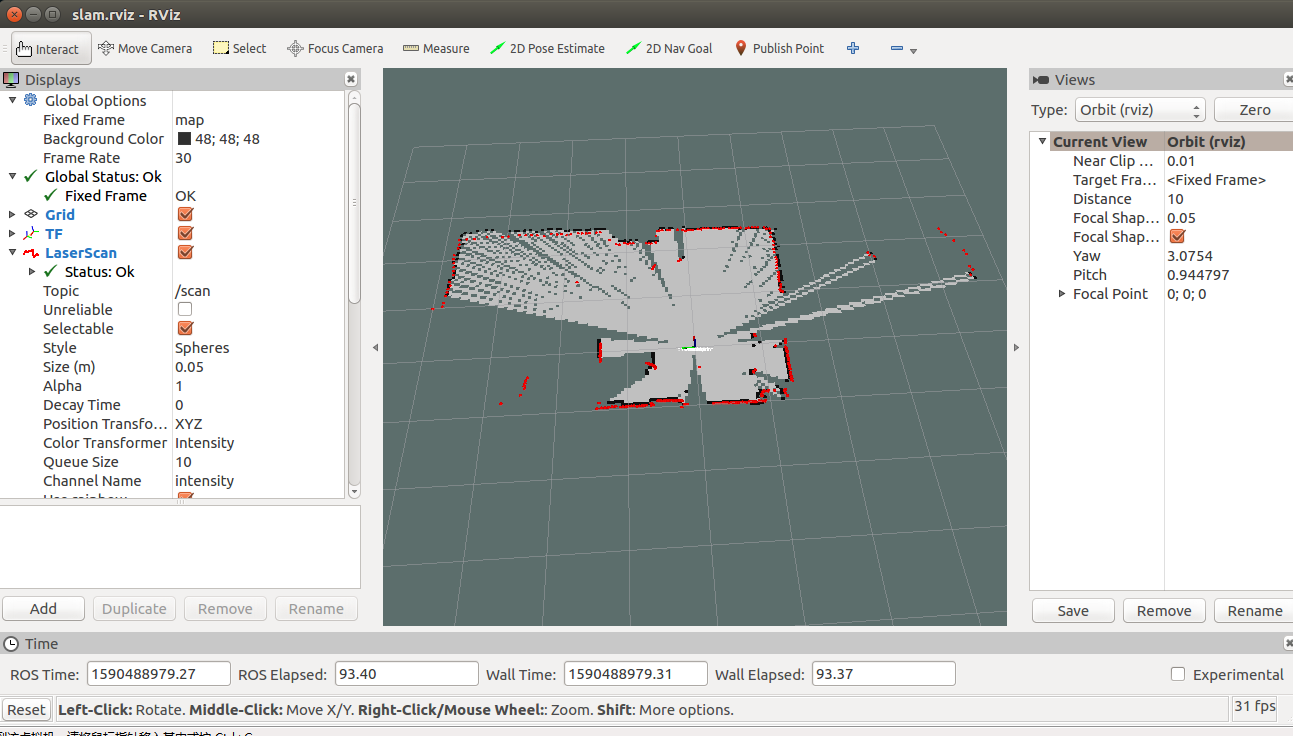
7.把 rviz 窗口调整到合适位置,调整方法:用鼠标滚轮点住灰色区域,可以拖动地图; 鼠标滚轮上下滚动可以放大缩小地图;鼠标左键点住灰色区域可以翻转地图。
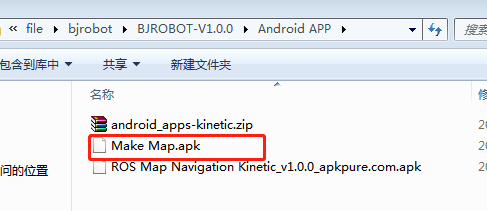
8.安卓手机下载网盘资料的 Make Map.apk 并安装。
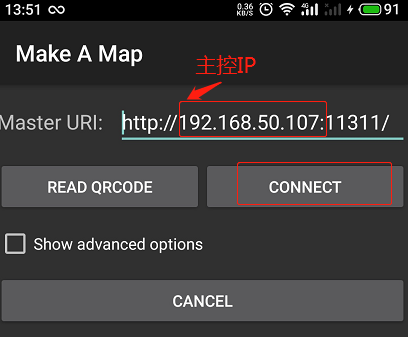
9.安卓手机和小车主控要连接在同一个路由器的 WIFI,打开 Make Map app,如下图所示, Master URI 要指向主控端的 IP,如以下 ip:192.168.50.107 要改成你们小车连接 wifi 后实际的 IP 然后点击CONNECT。
10.通过手机 app 轮盘控制小车移动,完成地图构建。
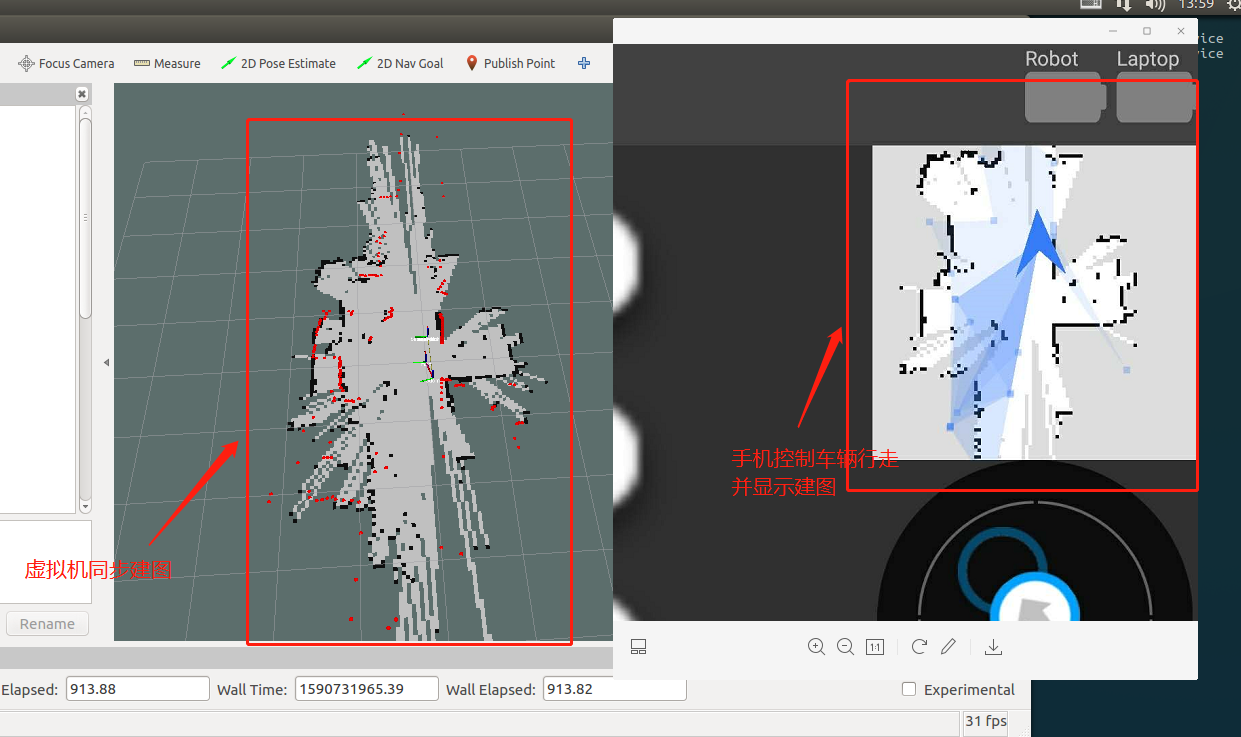
11.当该区域内的地图扫描完毕后,在虚拟机端,再打开一个终端,ssh 过去主控端, 进入到~/catkin_ws/src/znjrobot_project/znjrobot/maps 路径下,执行保存地图脚本, 执行保存地图脚本前后可以通过 ll ,查看地图的大小时间等来初步判断地图有无保存成功。
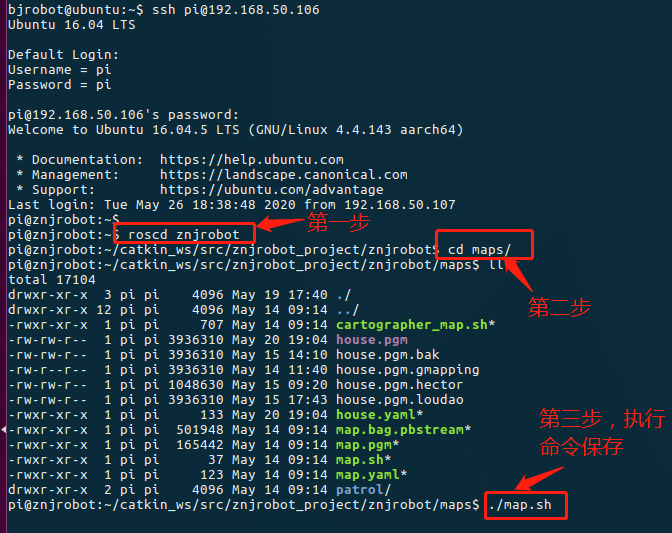
执行完成后,即可查看到在目录下重新生成的house.pgm文件。
第十八章节 BJROBOT 安卓手机 APP 建地图【ROS全开源阿克曼转向智能网联无人驾驶车】的更多相关文章
- 第十九章节 BJROBOT 安卓手机 APP 导航【ROS全开源阿克曼转向智能网联无人驾驶车】
导航前说明:一定要确保你小车在构建好地图的基础上进行! 1.把小车平放在你想要构建地图区域的地板上,打开资料里的虚拟机,打开一个终端, ssh 过去主控端启动roslaunch znjrobot br ...
- 第一章节 BJROBOT ROS 网络配置及移动控制【ROS全开源阿克曼转向智能网联无人驾驶车】
版权声明:该教程版权归北京智能佳科技有限公司所有,未经公司授权禁止引用.发布.转载等,否则将追究其法律责任. 使用前说明:本使用文档说明略微简明,请结合指导视频进行操作会更容易理解!! 第一章节 BJ ...
- 第十六章节 BJROBOT 开机自启动服务【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端运行rosrun robot_upstart install znjrobot/launch/bringup.launch 2 ...
- 第十五章节 BJROBOT cartographer 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
建地图前说明:请确保你的小车已经校正好 IMU.角速度.线速度,虚拟机配置好 ROS 网络的前提进行,否则会造成构建地图无边界.虚拟机端无法正常收到小车主控端发布的话题数据等异常情况!! 1.把小车平 ...
- 第十二章节 BJROBOT 摄像头寻线 【ROS全开源阿克曼转向智能网联无人驾驶车】
关于摄像头:普通摄像头, USB 免驱摄像头都可以使用. 1.如下图所示,用红色胶布在地板上贴一条线,小车摆放在线的一头处,让线在小车的中间位置,摄像头角度往下调整倾斜一点,好让摄像头识别到红线.注意 ...
- 第十章节 BJROBOT PID 动态调节【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车架空,平放在地板上,注意四个轮子一定要悬空.用资料里的虚拟机,打开一个终端 ssh 过去主控端启动 roslaunch znjrobot bringup.launch. 2.在虚拟机端再 ...
- 第八章节 BJROBOT hector 算法构建地图【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch. 2.在虚拟机端打开一个终端,ssh 过去主控端启动r ...
- 第四章节 BJROBOT 线速度校正 【ROS全开源阿克曼转向智能网联无人驾驶车】
BJROBOT 线速度校正 1.把小车平放在地板上,用卷尺作为测量刻度,选取车头或者车尾处作为小车的起点, 打开资料里的虚拟机,打开一个终端 ssh 过去主控端启动 roslaunch znjro ...
- 第三章节 BJROBOT 角速度校正 【ROS全开源阿克曼转向智能网联无人驾驶车】
1.把小车平放在地板上,用资料里的虚拟机,打开一个终端 ssh 过去主控端启动roslaunch znjrobot bringup.launch . 2.再打开一个终端 ssh 过去主控端,启动校 ...
随机推荐
- PyQt(Python+Qt)学习随笔:QListWidget获取当前选中项的selectedItems方法
老猿Python博文目录 专栏:使用PyQt开发图形界面Python应用 老猿Python博客地址 QListWidget的selectedItems方法返回列表部件中所有选中项的一个列表,调用语法如 ...
- PyQt(Python+Qt)学习随笔:视图中类QAbstractItemView的dragDropOverwriteMode属性不能覆盖写的问题
老猿Python博文目录 专栏:使用PyQt开发图形界面Python应用 老猿Python博客地址 在<PyQt(Python+Qt)学习随笔:视图中类QAbstractItemView的dra ...
- PyQt(Python+Qt)学习随笔:Qt Designer中QAbstractButton派生按钮部件的text属性
text属性保存按钮上显示的文字,如果按钮未设置文字则为空字符串.如果文字中包含有与符号('&'),则该按钮会自动设置一个快捷键,快捷键就是'&'后第一个字符,显示时会在该字符下加下划 ...
- sqli-labs less-7(文件读写)
less-7 dump into outfile(文件读写) 通俗的来讲,就是通过outfile传入一句话木马到网站目录里,然后用菜刀或者蚁剑等连接 过程: 输入id=?判断闭合类型 页面上提示了使用 ...
- Sense Sense (Beta)安装及解决部分Chrome插件安装时程序包无效:"CRX_HEADER_INVALID"
下载地址 http://down.cnplugins.com/down/down.aspx?fn=1412/www.cnplugins.com_lhjgkmllcaadmopgmanpapmpjgm ...
- Day1 input&print
1.print函数 格式: 打印字符串:print('xxx','yyy') 可以接受多个字符串,多个字符串之间使用逗号分隔. 间隔字符串的逗号会被打印成空格输出. 打印整数或计算结果:print(' ...
- 多个HDFS集群的fs.defaultFS配置一样,造成应用一直连接同一个集群的问题分析
背景 应用需要对两个集群中的同一目录下的HDFS文件个数和文件总大小进行比对,在测试环境中发现,即使两边HDFS目录下的数据不一样,应用日志显示两边始终比对一致,分下下来发现,应用连的一直是同一个集群 ...
- (byte & 0xff)操作
先看一段代码: @Test public void test(){ byte a = -5; byte b = 12; System.out.println(a); System.out.printl ...
- hive dml语法
Loading files into tables 语法 1 LOAD DATA [LOCAL] INPATH 'filepath' [OVERWRITE] INTO TABLE tablename ...
- Python SQLALchemy框架
SQLALchemy SQLALchemy是Python中的一款优秀的ORM框架,它可以作用于任何第三方Web框架,如flask,tornado等框架. SQLALchemy相较于DjangoORM来 ...